 English
 Español
 Français
 Deutsch
 Italiano
 Português
 العربية
 Русский
 日本語
الحاجة
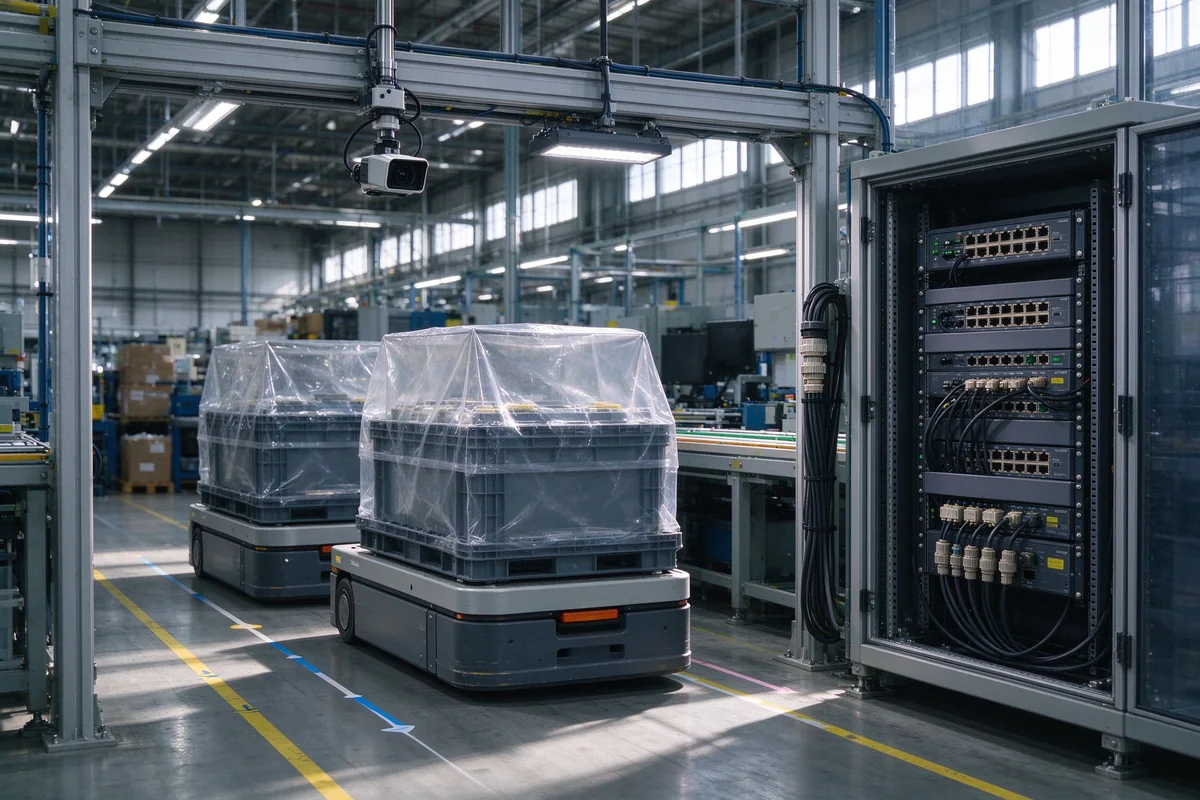
صالة اللحام أشد حرارة وضجيجًا من أي مكتب، ويجب أن تستمر مركبات AGV في التواصل مع متحكم الأسطول أثناء عمل الروبوتات. ترسل كاميرات الرؤية في أربع خلايا صورًا كاملة إلى خادم في الصالة الأخرى على بعد 180 مترًا، وهو أبعد مما يحتمله النحاس القائم. كان لكل خلية محوّل غير مُدار، فكانت الأعطال تُتبع بالسير في أرض المصنع والخط متوقف.
ما تم اعتماده
| الطراز | الكمية | الدور في المشروع |
|---|---|---|
| RS1024K-P16-4S-MI | 6 | PoE صناعي مُدار في كل خلية: كاميرات الرؤية ونقاط وصول AGV وأربعة روابط ألياف |
| RS1008K-8S-I | 4 | مجمّع ألياف بالكامل لكل صالة، يربط الخلايا بالحلقة دون نحاس بينها |
| RIS1000-16G-2F | 2 | محوّل حلقة على مستوى الصالة، ورابطا ألياف لمسارات احتياطية |
لماذا هذا التوزيع
تغذية الكاميرات تبقى في الخلية حيث الكاميرات، فلا حاجة إلى مصدر إضافي في كل محطة. الألياف بين الخلايا والصالات تلغي حد 100 متر للنحاس وضجيج اللحام الكهربائي على المسارات النحاسية الطويلة. منصة مُدارة واحدة تفصل بعن طريق VLAN بين تحكم AGV وصور الرؤية وحركة PLC، وتتعافى الحلقة من رابط مقطوع دون السير في أرض المصنع.
النتيجة
- تُقرأ الأعطال على محوّل الحلقة بدل السير في أرض المصنع.
- تحكم AGV والصور مفصولان بـ VLAN لكنهما يشتركان في المحوّلات نفسها.
- تُضاف خلية جديدة بالتوصيل إلى مجمّع الصالة.
الكميات في الجدول هي التنفيذ المخطط، وليست قائمة مواد لمناقصة محددة.
